13 November 2026
Mengenal Point Cloud LiDAR: Bagaimana Data 3D Digunakan untuk Pemetaan?
Mengenal Point Cloud LiDAR: Bagaimana Data 3D Digunakan untuk Pemetaan?
Dalam kegiatan pemetaan, informasi mengenai posisi dan bentuk permukaan bumi menjadi salah satu kebutuhan penting. Data tersebut digunakan untuk berbagai keperluan, mulai dari survei topografi, pemetaan kawasan hutan, perencanaan infrastruktur, hingga pemantauan area pertambangan. Untuk memperoleh informasi yang lebih detail mengenai kondisi suatu wilayah, teknologi LiDAR menjadi salah satu metode pengumpulan data yang banyak dimanfaatkan.
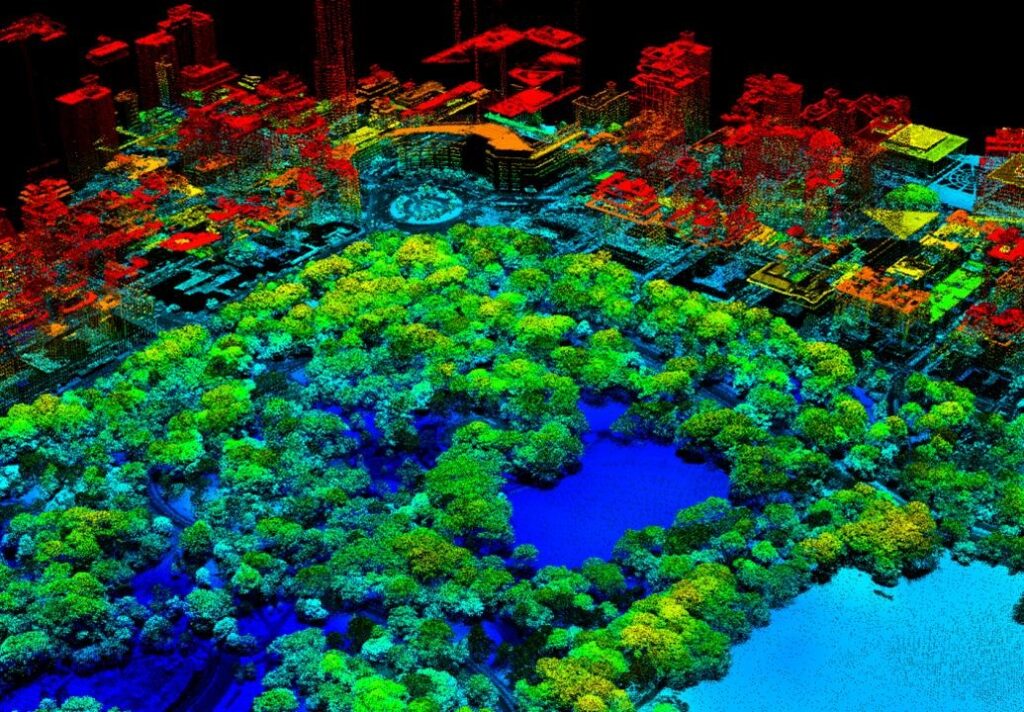
Salah satu hasil utama dari proses pemindaian menggunakan LiDAR adalah point cloud, yaitu kumpulan titik yang merepresentasikan posisi objek dalam ruang tiga dimensi. Setiap titik memiliki informasi koordinat yang memungkinkan bentuk permukaan tanah, vegetasi, bangunan, dan objek lainnya direpresentasikan secara digital.
Namun, point cloud bukan sekadar kumpulan titik yang ditampilkan dalam bentuk visual 3D. Data tersebut dapat diolah lebih lanjut untuk menghasilkan informasi geospasial yang mendukung berbagai kegiatan analisis dan perencanaan.
Lalu, apa sebenarnya point cloud LiDAR? Bagaimana proses pembentukannya, bagaimana cara mengolahnya, dan apa saja pemanfaatannya dalam pekerjaan pemetaan?
Apa Itu Point Cloud LiDAR?
Point cloud LiDAR adalah kumpulan titik tiga dimensi yang diperoleh dari hasil pemindaian menggunakan teknologi Light Detection and Ranging (LiDAR). Setiap titik menggambarkan posisi suatu permukaan atau objek berdasarkan koordinat tiga dimensi, yaitu X, Y, dan Z.
Koordinat X dan Y menunjukkan posisi horizontal suatu titik, sedangkan koordinat Z menunjukkan informasi ketinggian atau elevasinya berdasarkan sistem koordinat vertikal yang digunakan.
Dalam pengumpulan data LiDAR, sensor memancarkan pulsa laser ke permukaan objek. Pantulan dari pulsa tersebut kemudian diterima kembali oleh sensor dan digunakan untuk menghitung jarak antara sensor dengan objek yang dipindai.
Proses ini berlangsung sangat cepat dan menghasilkan banyak titik pengukuran. Kumpulan titik tersebut kemudian membentuk representasi tiga dimensi dari area yang disurvei.
Menurut United States Geological Survey (USGS), data LiDAR pada awalnya direkam sebagai jutaan titik individual yang secara kolektif disebut point cloud. Titik-titik tersebut dapat merepresentasikan berbagai objek di permukaan, termasuk tanah, bangunan, dan vegetasi.
Artinya, point cloud memungkinkan pengguna melihat kondisi suatu wilayah tidak hanya berdasarkan tampilan foto, tetapi juga berdasarkan informasi posisi dan elevasi objek secara tiga dimensi.
Bagaimana Proses Pembentukan Point Cloud LiDAR?
Untuk memahami bagaimana point cloud terbentuk, kita perlu mengetahui tahapan pengumpulan data menggunakan sensor LiDAR.
Pada pemetaan menggunakan drone, sensor LiDAR dipasang pada wahana udara untuk melakukan pemindaian terhadap area yang telah direncanakan. Selama penerbangan, sensor mengirimkan pulsa laser dan merekam pantulan yang diterima dari permukaan objek.
Secara umum, proses pembentukan point cloud LiDAR terdiri dari beberapa tahapan berikut.
1. Pemancaran Pulsa Laser
Sensor LiDAR memancarkan pulsa laser ke permukaan bumi maupun objek yang berada di sepanjang jalur pemindaian.
Pulsa laser tersebut bergerak menuju objek dan sebagian energinya dipantulkan kembali ke sensor. Waktu perjalanan pulsa digunakan untuk menghitung jarak antara sensor dan objek.
Pengukuran jarak tersebut menjadi dasar pembentukan informasi posisi tiga dimensi.
2. Perekaman Pantulan Laser
Ketika pulsa laser mengenai objek, pantulannya diterima kembali oleh sensor. Dalam kondisi tertentu, satu pulsa dapat menghasilkan beberapa pantulan atau multiple returns.
Sebagai contoh, ketika laser mengenai bagian atas tajuk pohon, sebagian energi dapat dipantulkan dari permukaan daun atau cabang. Energi lainnya dapat melewati celah vegetasi dan menghasilkan pantulan dari bagian yang lebih rendah, bahkan dari permukaan tanah.
Informasi multiple returns ini membantu menggambarkan struktur vertikal suatu objek, terutama pada area yang memiliki vegetasi.
Namun, tidak semua pulsa menghasilkan beberapa pantulan. Jumlah pantulan bergantung pada karakteristik objek, kondisi permukaan, dan kemampuan sistem sensor.
3. Penggabungan Informasi Posisi dan Orientasi
Data jarak dari sensor belum cukup untuk menentukan posisi setiap titik secara lengkap.
Oleh karena itu, sistem LiDAR udara juga memerlukan informasi posisi dan orientasi wahana ketika pemindaian berlangsung.
Dalam sistem airborne LiDAR, informasi tersebut umumnya diperoleh melalui kombinasi GNSS (Global Navigation Satellite System) dan IMU (Inertial Measurement Unit).
GNSS membantu menentukan posisi wahana, sedangkan IMU merekam perubahan orientasi dan gerakan wahana selama pengumpulan data.
Informasi jarak, posisi, dan orientasi kemudian dikombinasikan untuk menghitung koordinat tiga dimensi setiap pantulan laser.
4. Pembentukan Point Cloud
Setelah proses perhitungan posisi dilakukan, kumpulan hasil pengukuran disusun menjadi data point cloud.
Setiap titik dapat memiliki sejumlah atribut tambahan, bergantung pada kemampuan sensor dan format data yang digunakan. Beberapa atribut yang umum ditemukan meliputi:
- X, Y, Z: koordinat tiga dimensi.
- Intensity: nilai kekuatan relatif pantulan laser yang direkam sensor.
- Return Number: urutan pantulan yang dihasilkan oleh suatu pulsa.
- Number of Returns: jumlah pantulan yang tercatat dari pulsa tersebut.
- Classification: kategori objek yang diberikan pada titik setelah proses klasifikasi.
- RGB: informasi warna apabila tersedia dari integrasi dengan data citra.
Atribut tersebut membantu proses pemeriksaan, visualisasi, dan analisis point cloud.
Apa Saja Jenis Informasi dalam Data Point Cloud?
Salah satu keunggulan point cloud adalah kemampuannya merepresentasikan berbagai objek dalam satu kumpulan data tiga dimensi.
Namun, setiap titik tidak otomatis menunjukkan jenis objek yang dipindai. Untuk mengetahui apakah suatu titik merepresentasikan tanah, vegetasi, bangunan, atau objek lainnya, diperlukan proses klasifikasi.
Berikut beberapa kategori informasi yang umum ditemukan dalam pengolahan point cloud LiDAR.
1. Ground Points
Ground points merupakan titik yang merepresentasikan permukaan tanah atau medan alami.
Data ini menjadi salah satu bagian penting dalam pemetaan topografi karena dapat digunakan untuk membentuk model permukaan tanah tanpa memasukkan objek di atasnya.
Ground points umumnya menjadi dasar pembuatan Digital Terrain Model (DTM).
2. Vegetation Points
Vegetation points merupakan titik yang merepresentasikan objek vegetasi, seperti rumput, semak, dan pepohonan.
Dalam pemetaan kehutanan, data ini dapat digunakan untuk mempelajari struktur vertikal vegetasi, distribusi tajuk, dan karakteristik permukaan yang tertutup tanaman.
Pada skema klasifikasi LAS yang umum digunakan, vegetasi dapat dibedakan berdasarkan kategori ketinggian, seperti low, medium, dan high vegetation.
3. Building Points
Building points merupakan titik yang merepresentasikan bangunan atau struktur buatan manusia.
Kumpulan titik ini dapat digunakan untuk membantu pembentukan model bangunan tiga dimensi, analisis ketinggian bangunan, serta dokumentasi kondisi kawasan perkotaan.
4. Water Points
Water points merupakan titik yang diklasifikasikan sebagai objek perairan.
Informasi ini dapat membantu identifikasi area sungai, danau, atau badan air lainnya, meskipun karakteristik pantulan laser pada permukaan air dapat menyebabkan keterbatasan dalam pengumpulan data.
5. Noise Points
Noise points merupakan titik yang dianggap tidak merepresentasikan permukaan objek secara valid atau berada di luar pola pengukuran yang diharapkan.
Titik seperti ini perlu diperiksa dan ditangani dalam proses pengolahan agar tidak mengganggu hasil analisis.
Penting untuk dipahami bahwa kategori tersebut merupakan contoh klasifikasi yang umum digunakan. Ketersediaan kelas dan penerapannya dapat berbeda berdasarkan spesifikasi proyek, standar data, serta metode pengolahan.
Bagaimana Cara Mengolah Point Cloud LiDAR?
Data point cloud yang telah dikumpulkan masih memerlukan proses pengolahan sebelum dapat digunakan untuk analisis dan kebutuhan pemetaan.
Tahapan pengolahan dapat berbeda bergantung pada jenis sensor, karakteristik wilayah, tingkat detail yang dibutuhkan, dan tujuan pekerjaan.
Secara umum, proses pengolahan point cloud LiDAR meliputi beberapa tahapan berikut.
1. Pemeriksaan dan Persiapan Data
Tahap pertama adalah memeriksa data hasil akuisisi untuk memastikan kelengkapan dan konsistensi informasi.
Beberapa hal yang perlu diperiksa antara lain:
- Kelengkapan area pemindaian.
- Sistem koordinat horizontal dan vertikal.
- Kepadatan titik atau point density.
- Informasi atribut setiap titik.
- Keberadaan noise atau anomali.
- Kesesuaian data dengan kebutuhan pekerjaan.
Pemeriksaan awal membantu menentukan apakah data sudah dapat diproses atau memerlukan penanganan tambahan.
2. Georeferensi dan Registrasi Data
Georeferensi merupakan proses penempatan data ke dalam sistem koordinat geografis atau proyeksi yang sesuai dengan kebutuhan pemetaan.
Pada pekerjaan yang melibatkan beberapa jalur pemindaian atau beberapa sumber data, pemeriksaan kesesuaian posisi antardata juga penting dilakukan.
Tahap ini bertujuan mengurangi ketidaksesuaian posisi agar data dapat digunakan secara konsisten dalam analisis spasial.
3. Klasifikasi Point Cloud
Setelah data diperiksa, tahap berikutnya adalah klasifikasi.
Klasifikasi dilakukan dengan memberikan kategori pada setiap titik berdasarkan karakteristik geometris, posisi relatif terhadap permukaan tanah, atribut pantulan, dan informasi lainnya.
Beberapa kategori yang dapat digunakan meliputi ground, vegetation, building, water, dan noise.
Proses klasifikasi dapat dibantu dengan algoritma otomatis, kemudian diperiksa dan diperbaiki secara manual apabila ditemukan kesalahan.
Klasifikasi ground menjadi tahap penting karena banyak produk turunan LiDAR, seperti model elevasi permukaan tanah, bergantung pada ketepatan identifikasi titik tanah.
4. Pembuatan Model Turunan
Setelah proses klasifikasi selesai, data point cloud dapat digunakan untuk menghasilkan berbagai produk turunan.
Beberapa di antaranya adalah:
- Digital Terrain Model (DTM).
- Digital Surface Model (DSM).
- Model tiga dimensi objek.
- Peta kontur.
- Model struktur vegetasi.
Setiap produk memiliki fungsi dan karakteristik yang berbeda sesuai dengan kebutuhan analisis.
5. Pemeriksaan Kualitas Hasil
Tahap terakhir adalah melakukan pemeriksaan kualitas terhadap data hasil pengolahan.
Pemeriksaan dapat mencakup kesesuaian posisi, konsistensi elevasi, hasil klasifikasi, kelengkapan area, serta perbandingan terhadap titik pemeriksaan independen apabila tersedia.
Tahap ini penting karena hasil klasifikasi otomatis tidak selalu benar untuk seluruh kondisi lapangan.
Apa Perbedaan Point Cloud, DTM, dan DSM?
Point cloud, Digital Terrain Model (DTM), dan Digital Surface Model (DSM) sering ditemukan dalam pekerjaan pemetaan LiDAR. Meskipun saling berkaitan, ketiganya memiliki bentuk data dan fungsi yang berbeda.
1. Point Cloud
Point cloud merupakan data dasar yang terdiri dari kumpulan titik tiga dimensi hasil pemindaian.
Data ini masih memuat berbagai informasi mengenai objek yang dipindai, seperti permukaan tanah, vegetasi, bangunan, dan objek lainnya.
Dengan kata lain, point cloud menyimpan informasi spasial yang dapat diolah menjadi berbagai produk pemetaan.
2. Digital Terrain Model (DTM)
DTM merupakan model digital yang menggambarkan bentuk permukaan tanah atau bare earth.
Dalam proses pembuatannya, titik-titik yang merepresentasikan objek seperti bangunan dan vegetasi dipisahkan dari titik tanah melalui proses klasifikasi dan pengolahan.
DTM banyak digunakan untuk analisis topografi, kemiringan lereng, karakteristik medan, serta kebutuhan perencanaan lahan.
3. Digital Surface Model (DSM)
DSM merupakan model digital yang menggambarkan permukaan paling atas dari objek yang terdapat di suatu wilayah.
Berbeda dengan DTM, DSM dapat mencakup permukaan atap bangunan, tajuk pepohonan, dan objek lain yang berada di atas tanah.
DSM dapat digunakan untuk analisis ketinggian objek, karakteristik permukaan kawasan, serta perencanaan infrastruktur.
Dengan memahami perbedaan tersebut, pengguna dapat menentukan jenis data yang paling sesuai dengan kebutuhan pekerjaan.
Pemanfaatan Point Cloud LiDAR dalam Berbagai Bidang
Kemampuan point cloud dalam merepresentasikan kondisi permukaan secara tiga dimensi membuatnya bermanfaat untuk berbagai sektor.
Berikut beberapa contoh penerapannya.
1. Pemetaan Topografi dan Analisis Kontur
Dalam pekerjaan survei topografi, point cloud dapat digunakan untuk memperoleh informasi elevasi dan bentuk permukaan tanah.
Setelah titik tanah diklasifikasikan, data tersebut dapat diolah menjadi DTM dan peta kontur.
Informasi ini membantu menggambarkan kondisi medan, perubahan elevasi, serta karakteristik kemiringan suatu wilayah.
Penerapannya dapat mendukung perencanaan pembangunan, survei lahan, dan evaluasi kondisi topografi.
2. Pemetaan dan Pemantauan Kawasan Hutan
Pada kawasan hutan, point cloud LiDAR dapat membantu menggambarkan struktur vegetasi dalam bentuk tiga dimensi.
Melalui analisis titik yang merepresentasikan tanah dan vegetasi, pengguna dapat mempelajari karakteristik tajuk, distribusi ketinggian vegetasi, serta kondisi permukaan tanah di bawah tutupan tanaman.
Data tersebut dapat dimanfaatkan untuk mendukung inventarisasi hutan, pemantauan perubahan kawasan, dan penelitian lingkungan.
Namun, hasil analisis tetap perlu disesuaikan dengan metode pengukuran, kondisi vegetasi, serta kebutuhan validasi lapangan.
3. Pemetaan Area Pertambangan
Dalam industri pertambangan, data point cloud dapat digunakan untuk menggambarkan kondisi permukaan area operasional.
Data yang telah diolah menjadi model elevasi dapat membantu kegiatan survei topografi, pemantauan perubahan permukaan, dan perhitungan volume material.
Jika pengambilan data dilakukan secara berkala dengan sistem koordinat dan metode yang konsisten, hasilnya juga dapat digunakan untuk membandingkan perubahan kondisi area dari waktu ke waktu.
4. Pemetaan Infrastruktur dan Kawasan Perkotaan
Point cloud dapat digunakan untuk merepresentasikan bangunan, jalan, struktur, serta objek lain yang terdapat di kawasan perkotaan.
Data tersebut dapat membantu pembuatan model tiga dimensi, dokumentasi kondisi eksisting, dan analisis spasial untuk perencanaan infrastruktur.
Pada pekerjaan tertentu, point cloud juga dapat dikombinasikan dengan data citra atau informasi geospasial lainnya untuk menghasilkan gambaran kawasan yang lebih lengkap.
5. Pemetaan Kawasan Pesisir dan Mangrove
Pada kawasan pesisir, point cloud LiDAR dapat membantu menggambarkan struktur vegetasi mangrove dan karakteristik permukaan wilayah.
Pemisahan titik tanah dan vegetasi memungkinkan analisis terhadap perbedaan ketinggian serta struktur vertikal tanaman.
Informasi ini dapat mendukung kegiatan penelitian, pemantauan kawasan pesisir, dan evaluasi kondisi lingkungan.
Salah satu penerapan yang relevan dapat dilihat pada pekerjaan pengambilan data kerapatan tanaman bakau menggunakan teknologi LiDAR yang telah dibahas dalam artikel FDS sebelumnya.
Faktor yang Memengaruhi Kualitas Point Cloud LiDAR
Meskipun mampu menghasilkan data tiga dimensi dengan detail tinggi, kualitas point cloud tetap dipengaruhi oleh beberapa faktor.
1. Point Density
Point density menunjukkan jumlah titik yang terkumpul dalam satuan luas tertentu, misalnya points per square meter (pts/m²).
Kepadatan titik yang lebih tinggi dapat memberikan detail representasi permukaan yang lebih rapat. Namun, kepadatan tinggi tidak otomatis menjamin akurasi data.
Kualitas hasil juga dipengaruhi oleh ketepatan posisi, kondisi pengumpulan data, dan proses pengolahan.
2. Akurasi Posisi
Akurasi posisi menentukan seberapa dekat koordinat hasil pengukuran terhadap posisi sebenarnya.
Faktor seperti kualitas GNSS, kinerja IMU, kalibrasi sistem, dan proses pengolahan dapat memengaruhi ketepatan posisi point cloud.
3. Kondisi Vegetasi dan Permukaan
Karakteristik objek yang dipindai dapat memengaruhi hasil pengumpulan data.
Area dengan vegetasi rapat, permukaan air, atau objek dengan karakteristik pantulan tertentu dapat menghasilkan kondisi data yang berbeda.
Karena itu, metode pengumpulan dan pengolahan perlu disesuaikan dengan karakteristik wilayah.
4. Kualitas Klasifikasi
Kesalahan klasifikasi dapat menyebabkan titik tanah tercampur dengan vegetasi atau objek lainnya.
Hal ini dapat memengaruhi hasil pembuatan DTM, DSM, maupun analisis lanjutan.
Oleh karena itu, pemeriksaan hasil klasifikasi menjadi bagian penting dalam pengendalian kualitas data.
5. Sistem Koordinat dan Referensi Elevasi
Penggunaan sistem koordinat horizontal dan vertikal yang tidak sesuai dapat menyebabkan perbedaan posisi atau elevasi saat data digabungkan dengan sumber informasi lainnya.
Sistem referensi yang digunakan perlu ditentukan dan didokumentasikan dengan jelas agar hasil pengolahan dapat dimanfaatkan secara konsisten.
Mengapa Pengolahan Point Cloud Membutuhkan Ketelitian?
Data point cloud yang terlihat detail belum tentu langsung dapat digunakan untuk seluruh kebutuhan pemetaan.
Sebelum menghasilkan informasi yang dapat diandalkan, data perlu melalui proses pemeriksaan, klasifikasi, dan validasi.
Sebagai contoh, kesalahan dalam memisahkan titik tanah dan vegetasi dapat memengaruhi bentuk DTM. Jika DTM tersebut digunakan untuk analisis kemiringan lereng atau perencanaan lahan, kesalahan pada tahap awal dapat berpengaruh terhadap hasil analisis berikutnya.
Hal yang sama berlaku pada pemetaan bangunan dan infrastruktur. Titik yang tidak diklasifikasikan dengan benar dapat memengaruhi pembentukan model tiga dimensi.
Karena itu, pengolahan point cloud tidak hanya berfokus pada visualisasi data, tetapi juga pada ketepatan informasi yang dihasilkan.
Peran Teknologi LiDAR dalam Layanan Pemetaan Full Drone Solutions
Penggunaan LiDAR dalam pekerjaan pemetaan memungkinkan pengumpulan informasi spasial tiga dimensi yang dapat dikembangkan menjadi berbagai produk data geospasial.
Full Drone Solutions (FDS) menghadirkan solusi teknologi UAV dan pemetaan untuk mendukung berbagai kebutuhan industri. Salah satu bidang yang relevan adalah pemanfaatan teknologi LiDAR dalam pengumpulan dan pengolahan data wilayah.
Penerapan teknologi ini dapat mendukung kebutuhan seperti:
- Pemetaan topografi dan karakteristik permukaan lahan.
- Pemetaan struktur vegetasi dan kawasan hutan.
- Dokumentasi kondisi area pertambangan.
- Pemetaan kawasan pesisir dan lingkungan.
- Penyediaan informasi spasial untuk kebutuhan analisis dan perencanaan.
Pemilihan teknologi dan metode pengumpulan data perlu disesuaikan dengan luas wilayah, kondisi lapangan, tingkat detail, serta tujuan pekerjaan.
Untuk mengetahui lebih lanjut mengenai solusi dan teknologi yang tersedia, kunjungi website resmi Full Drone Solutions.
Kesimpulan
Point cloud LiDAR merupakan kumpulan data tiga dimensi yang dihasilkan dari proses pemindaian menggunakan pulsa laser. Data ini merepresentasikan posisi berbagai objek dalam suatu wilayah dan dapat diolah menjadi informasi geospasial untuk beragam kebutuhan.
Melalui proses pengolahan seperti georeferensi, klasifikasi, dan pembentukan model turunan, point cloud dapat dimanfaatkan untuk menghasilkan DTM, DSM, peta kontur, serta model tiga dimensi.
Penerapannya mencakup berbagai bidang, mulai dari pemetaan topografi, kehutanan, pertambangan, infrastruktur, hingga pemantauan kawasan pesisir.
Dengan pengumpulan data yang tepat, pengolahan yang teliti, dan pemeriksaan kualitas yang memadai, teknologi LiDAR dapat menjadi salah satu solusi untuk mendukung pekerjaan pemetaan yang membutuhkan informasi spasial tiga dimensi.
FAQ: Pertanyaan Seputar Point Cloud LiDAR
1. Apa yang dimaksud dengan point cloud LiDAR?
Point cloud LiDAR adalah kumpulan titik tiga dimensi yang dihasilkan dari pemindaian menggunakan sensor LiDAR. Setiap titik memiliki koordinat yang merepresentasikan posisi objek atau permukaan yang dipindai.
2. Apa fungsi point cloud dalam pemetaan?
Point cloud digunakan untuk merepresentasikan kondisi suatu wilayah dalam bentuk tiga dimensi. Data ini dapat diolah menjadi model elevasi, peta kontur, model bangunan, dan informasi spasial lainnya.
3. Apa perbedaan point cloud dan DTM?
Point cloud merupakan kumpulan titik tiga dimensi yang merepresentasikan berbagai objek hasil pemindaian. Sementara itu, DTM merupakan model digital yang menggambarkan permukaan tanah tanpa memasukkan objek seperti bangunan dan vegetasi.
4. Apakah point cloud hanya dihasilkan oleh LiDAR?
Tidak. Point cloud juga dapat dihasilkan melalui metode fotogrametri, yaitu dengan merekonstruksi bentuk tiga dimensi dari kumpulan foto yang saling bertampalan. Perbedaan metode pengumpulan data akan memengaruhi karakteristik dan informasi yang dihasilkan.
5. Apa format file yang umum digunakan untuk menyimpan point cloud LiDAR?
Salah satu format yang umum digunakan adalah LAS, yaitu format penyimpanan data point cloud yang mendukung informasi koordinat dan berbagai atribut titik. Format terkompresinya dikenal sebagai LAZ.
6. Apakah point cloud LiDAR dapat digunakan untuk pemetaan hutan?
Ya. Point cloud LiDAR dapat membantu menggambarkan struktur vertikal vegetasi, mengidentifikasi titik tanah, serta mendukung analisis karakteristik kawasan hutan. Hasilnya tetap perlu disesuaikan dengan kondisi lapangan dan metode pengolahan yang digunakan.
1. USGS — What is the difference between lidar data and a digital elevation model (DEM)?
Dasar penjelasan point cloud dan perbedaannya dengan DEM.
2. Esri — Classify a lidar point cloud
Baca tutorial klasifikasi point cloud
Referensi klasifikasi ground, building, vegetation, dan noise.
3. USGS — Lidar Base Specification: Glossary
Referensi terminologi klasifikasi data LiDAR.
4. Esri — An overview of the Point Cloud toolset
Referensi pengolahan data LAS, klasifikasi, dan produk turunan.
5. USGS — 3D models derived from lidar point cloud data
Lihat contoh model 3D dari LiDAR
Komentar & Tanggapan
0Belum ada komentar untuk artikel ini. Jadilah yang pertama membagikan tanggapan Anda!